Kimodo من NVIDIA: تحريك الشخصيات بالذكاء الاصطناعي مجانًا وبكتابة نص فقط
Kimodo من NVIDIA مجاني ومفتوح المصدر لتحريك الشخصيات ثلاثية الأبعاد بالذكاء الاصطناعي من نص، بلا موشن كابتشر. الفرق عن Mixamo، ومثال شخصية تعزف الطبول.
عند صنع لعبة بالذكاء الاصطناعي، أصبح إعداد نموذج الشخصية سريعًا: في المقالة السابقة حوّلت الرسم المفاهيمي إلى نموذج ثلاثي الأبعاد باستخدام Tripo AI في دقائق. لكن بعد أن يجهز النموذج، يبقى جعله يتحرك أصعب نقطة دائمًا. حزم الحركات الجاهزة فيها حركات عامة فقط: المشي والجري والقفز والتلويح بالسيف. وإذا أردت أن "تجلس الشخصية على الأريكة وتلعب بجهاز ألعاب محمول" أو أن "تعزف الطبول مع الموسيقى"، فلم يكن أمامك إلا أن تضبط الحركة إطارًا إطارًا بنفسك في برنامج انيميشن ثلاثي الأبعاد، أو أن ترتدي بدلة التقاط الحركة (موشن كابتشر) وتسجّل.
Kimodo، الذي أطلقته NVIDIA هذا العام مجانًا ومفتوح المصدر، جاء ليحل هذه المشكلة تحديدًا: تكتب جملة وصفية واحدة، فيولّد مباشرة حركة لشخصية ثلاثية الأبعاد، بلا التقاط حركة ولا ضبط يدوي للإطارات المفتاحية. في هذه المقالة أجمع ما هو Kimodo، وكيف يختلف عن Mixamo، وما قوة الحاسوب التي يحتاجها، وكيف تستخدمه إن لم تكن لديك بطاقة رسومية، ثم نرى كيف استخدم مطوّر ألعاب مستقل ياباني هذا النوع من تحريك الشخصيات بالذكاء الاصطناعي في لعبة حقيقية.
ما هو Kimodo؟
Kimodo نموذج مفتوح المصدر أعلنه مختبر NVIDIA Spatial Intelligence Lab في مارس 2026، واسمه الكامل Kinematic Motion Diffusion: نموذج انتشار (Diffusion) يولّد حركة الهيكل العظمي لإنسان أو روبوت بشري الشكل. دُرّب على نحو 700 ساعة من بيانات التقاط الحركة البصرية المسموح باستخدامها تجاريًا. أوزان النموذج على Hugging Face، والشيفرة على GitHub، والترخيص هو NVIDIA Open Model License.
باختصار، ما يفعله هو "تحويل النص إلى حركة". الفكرة قريبة من توليد الصور بالذكاء الاصطناعي، لكن الناتج ليس صورة، بل موضع كل مفصل في الهيكل العظمي وزاويته في كل إطار. تكتب "شخص يمشي ببطء ثم يجلس، ثم يقوم ويتمطّى"، فيولّد بيانات الهيكل العظمي لهذه الحركة، ويمكنك تصديرها بصيغة BVH أو GLB لاستخدامها في Blender أو Unity أو Unreal.
من النص إلى الحركة: ما الذي يمكنك التحكم فيه في Kimodo؟
الاعتماد على جملة واحدة فقط يعطي غالبًا حركة لا تشبه ما تخيلته. ما يجعل Kimodo عمليًا أكثر هو أنك تستطيع أن تكتب النص وتضيف قيودًا في الوقت نفسه:
- الوصف النصي: ما الحركة المطلوبة. يمكنك كتابته على مقاطع، فيولَّد مقطع بعد مقطع.
- إطار مفتاحي للجسم كله: تحدد الوضعية الكاملة في إطار معيّن، مثلًا أن ينتهي الإطار الأخير بوضعية الجلوس.
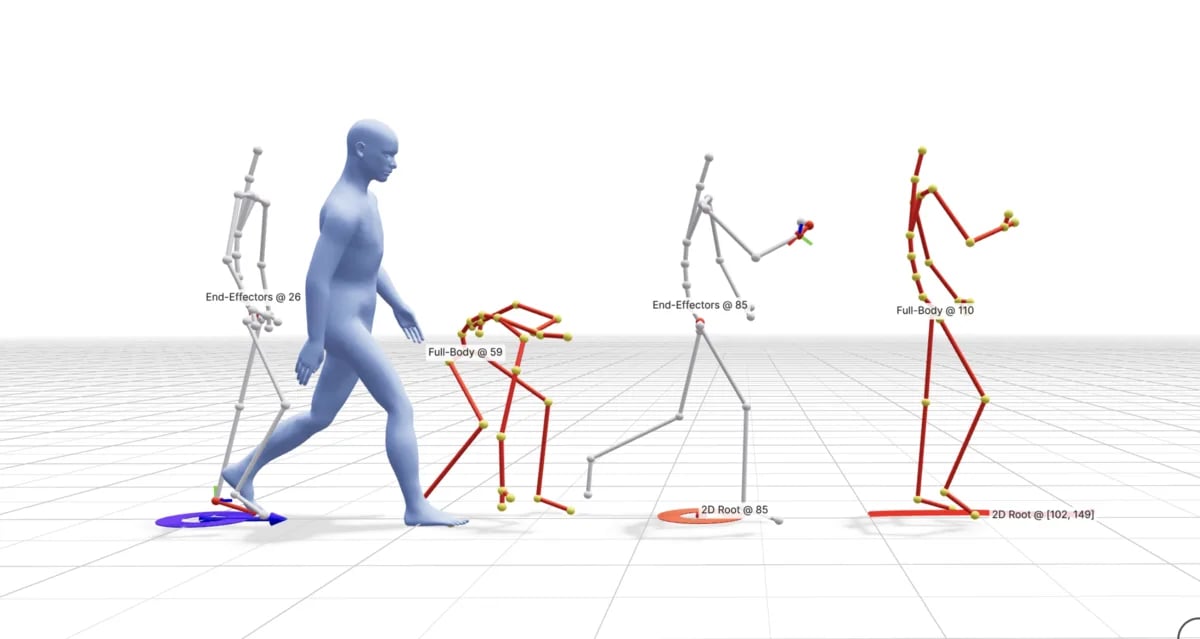
- موضع مفاصل محددة: تقيّد بعض المفاصل فقط، وتترك الباقي للنموذج.
- موضع اليدين والقدمين: مثلًا أن تلمس اليد نقطة معيّنة، أو أن تستقر القدم على الأرض.
- المسار على الأرض: تعطيه بضع نقاط يجب المرور بها، أو مسارًا كاملًا، فتمشي الشخصية عليه.
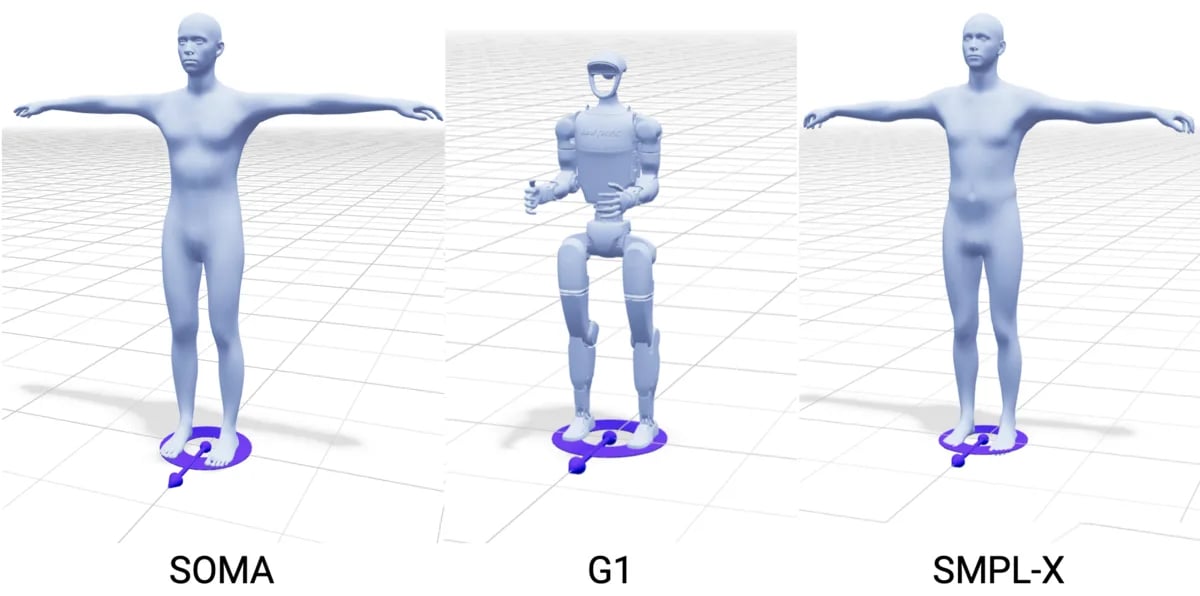
يدعم ثلاثة هياكل عظمية: جسم SOMA البشري الخاص بـNVIDIA، والروبوت البشري Unitree G1، وSMPL-X الشائع في الأبحاث. أما الهياكل الشائعة في الألعاب (Mixamo، أو الهيكل البشري لكل محرك، أو هيكل النموذج نفسه) فتحتاج إلى إعادة استهداف الحركة (retarget) قبل تطبيقها على شخصيتك.
Kimodo وMixamo والتقاط الحركة (موشن كابتشر): ما الفرق؟
في صناعة الانيميشن ثلاثي الأبعاد، تأتي حركات الشخصيات عادةً من ثلاثة مصادر، وKimodo هو الثالث:
Mixamo | التقاط الحركة (موشن كابتشر) | Kimodo | |
|---|---|---|---|
مصدر الحركة | تختارها من مكتبة حركات جاهزة | شخص حقيقي يرتدي حساسات أو يُصوَّر بالكاميرات | تكتب نصًا وقيودًا فيولّدها الذكاء الاصطناعي |
إن أردت حركة خاصة | إن لم تكن في المكتبة فلا حيلة | ممكن، لكن يحتاج مكانًا ومعدات وممثلًا | ممكن، ما دمت تستطيع وصفها فيمكنك تجربتها |
التكلفة | مجاني (يحتاج حساب Adobe) | الأعلى، سواء شراء المعدات أو استئجار استوديو | مفتوح المصدر ومجاني، لكن يحتاج بطاقة رسومية خاصة بك أو الدفع للسحابة |
ثبات النتيجة | عالٍ، كلها حركات مسجّلة | عالٍ، لكن البيانات تحتاج تنظيفًا | غير مضمون، غالبًا تولّد عدة مرات وتعدّل يدويًا |
Mixamo مناسب للحركات العامة مثل المشي والجري والقفز والهجوم، ويستطيع أيضًا تركيب الهيكل العظمي تلقائيًا؛ أما Kimodo فيسدّ فجوة الحركات "غير الموجودة في المكتبة، ولا تستحق عناء تسجيلها". ويمكن استخدامهما معًا: تركّب الهيكل العظمي للشخصية في Mixamo أولًا، ثم تصدّر حركة Kimodo من السحابة كملف FBX بهيكل Mixamo، فتُطبَّق مباشرة.
متطلبات تشغيل Kimodo: ذاكرة رسومية نحو 17 GB
التوثيق الرسمي لـKimodo واضح جدًا:
- البطاقة الرسومية: عمليًا يجب أن تكون من NVIDIA. أكثر ما اختُبر عليه هو RTX 3090 وRTX 4090 وA100.
- الذاكرة الرسومية: تشغيل كل شيء على GPU يحتاج نحو 17 GB، معظمها يستهلكه مُرمِّز النص (Llama 3 8B من Meta). بضبط
TEXT_ENCODER_DEVICE=cpuيُنقل ترميز النص إلى المعالج المركزي فتنخفض الحاجة إلى أقل من 3 GB، لكنه يصبح أبطأ قليلًا. - نظام التشغيل: التطوير والاختبار أساسًا على Linux، ولـWindows يُنصح باستخدام Docker.
- البيئة: Python 3.10 فما فوق، وPyTorch 2.0 فما فوق.
- الحسابات: تحتاج حسابًا على Hugging Face، وطلب إذن استخدام
Meta-Llama-3-8B-Instructمن Meta.
حاسوبي المحمول فيه رسوميات Intel المدمجة فقط، بلا بطاقة NVIDIA، لذلك لا أستطيع تشغيله محليًا. إن كان وضعك مثلي، فانظر طريقة السحابة في القسم التالي.
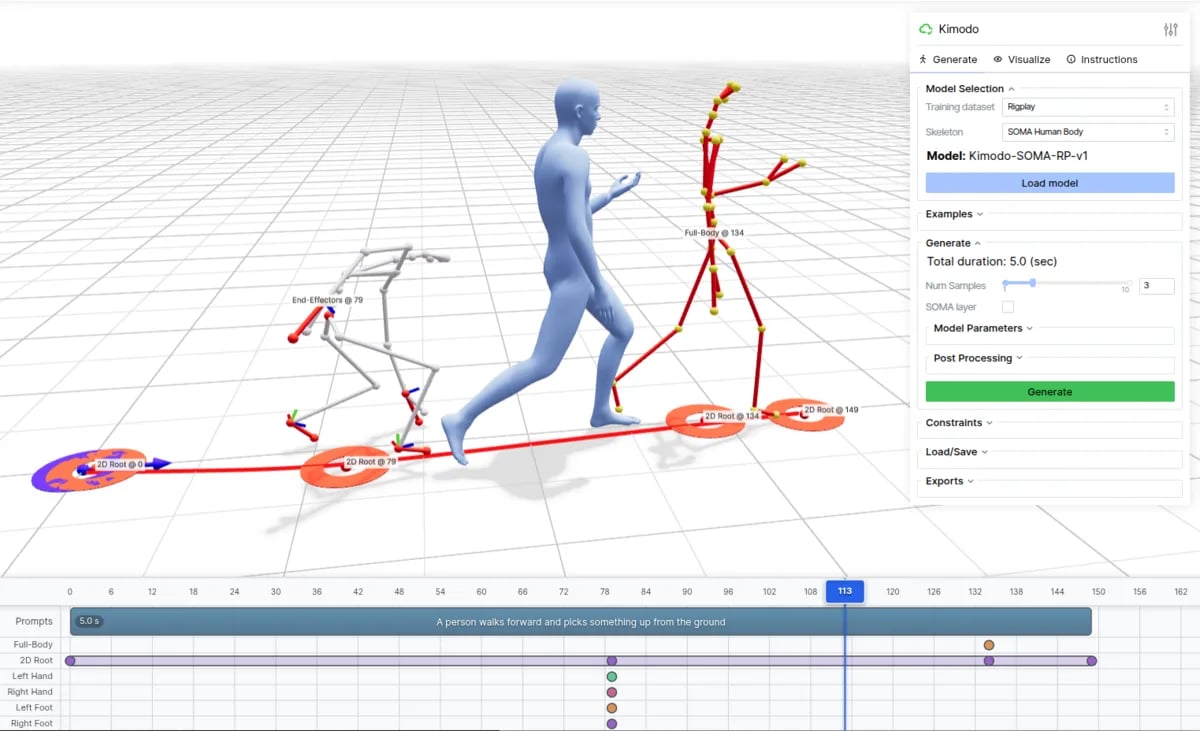
إن كانت لديك بطاقة NVIDIA، فهناك أيضًا واجهة رسمية تعمل في المتصفح (kimodo_demo): في الأعلى معاينة ثلاثية الأبعاد، وفي الأسفل خط زمني تضع عليه الأوصاف النصية والقيود المختلفة، وعلى اليمين تختار النموذج وتحدد المدة ثم تضغط Generate.
كيف تستخدم Kimodo؟ إضافة UE 5.9 المجانية، والسحابة، وBlender
1. مدمج في Unreal Engine 5.9: AnimGenOffline
النسخة التجريبية من Unreal Engine 5.9 التي أصدرتها Epic في 9 نوفمبر 2026 أضافت إضافة AnimGenOffline، التي تولّد الحركة بالذكاء الاصطناعي مباشرة داخل Sequencer، وأول نموذج رُبط بها هو Kimodo. تضع الوضعيات المفتاحية على الخط الزمني، وترسم المسار، وتكتب الوصف، فيكمل الحركة بينها.
هذه أسهل طريقة مجانية حاليًا، لكنها أيضًا تحتاج بطاقة NVIDIA قوية بما يكفي، وما زالت نسخة تجريبية، فقد يتغير اسم الإضافة وميزاتها لاحقًا.
2. السحابة: Replicate
إن لم تكن لديك بطاقة رسومية، ففي Replicate نسخة من Kimodo نشرها المجتمع (sprited/kimodo، وليست من NVIDIA رسميًا). تكتب الوصف في صفحة الويب فتولّد الحركة، ويمكنك التصدير بصيغة GLB أو BVH، وأيضًا FBX بهيكل Mixamo. إن كانت شخصيتك تستخدم هيكل Mixamo أصلًا، فهذه أسرع صيغة لتطبيق الحركة عليها. يحاسب Replicate حسب وقت GPU المستخدم، والسعر الفعلي كما تعرضه الصفحة.
3. إضافة انيميشن لـBlender: Animatica
حوّلت Animatica نماذج عائلة Kimodo إلى إضافات لـBlender وMotionBuilder و3ds Max، فلا تحتاج إلى تجهيز خادم بنفسك. الخطط التي رأيتها: نسخة مجانية بعشر مرات شهريًا، وباقات رصيد تُشترى حسب الاستخدام، ونسخة Pro سنوية. الخطط تتغير بسرعة، فالمرجع هو الموقع الرسمي.
مثال حقيقي: شخصية بالذكاء الاصطناعي تعزف الطبول والباس مع الأغنية
بعد المواصفات، يبقى أفضل شرح هو مثال مستخدم فعلًا في لعبة. شارك مؤخرًا مطوّر الألعاب المستقل الياباني ShadeLurk (صاحب لعبة الموسيقى BEAT VISTA) مقطعَي فيديو: شخصية تعزف الباس مع الأغنية، وشخصية أخرى تعزف الطبول مع الأغنية.
حسب شرحه في منشوره، يتوزع العمل على أربع أدوات:
الخطوة | الأداة | ماذا تفعل |
|---|---|---|
1. الشخصية | Tripo | توليد نموذج الشخصية ثلاثي الأبعاد |
2. النوتة | Gemini 4 Carbon | استخراج نوتة الطبول من ملف صوت الأغنية، وتحديد أي طبل يُضرب في كل ضربة |
3. الحركة | Kimodo (AnimGenOffline في UE 5.9) + Fable 5.2 | توليد حركة العزف حسب النوتة |
4. التشغيل | Unity | تشغيل الحركة حسب النوتة، وإجراء التعديلات النهائية |
هناك بضع نقاط تستحق الانتباه:
أولًا، الحركة تُولَّد في Unreal، واللعبة تعمل في Unity. هنا Unreal مجرد "مولّد حركة دون اتصال"، وبعد التوليد تُنقل الحركة إلى Unity. أي حتى لو لم تكن لعبتك مصنوعة بـUnreal، يمكنك استخدام إضافة Kimodo في UE 5.9 لصنع الحركات.
ثانيًا، لم يكتفِ بأن "تبدو صحيحة"، بل قاس كل ضربة. أسفل الفيديو يظهر مباشرة كم مليمترًا يبعد رأس العصا عن سطح الطبل، وكم سنتيمترًا عن النقطة المستهدفة، وما زاوية مطرقة الدواسة الخاصة بالطبل الكبير بالدرجات، وهل لامست جلد الطبل، ثم يحصي كم ضربة "أصابت" في كل طبل. الأغنية كلها 644 ضربة، حُكم عليها واحدة واحدة.
ثالثًا، الحركة المولّدة بالذكاء الاصطناعي ليست منتجًا نهائيًا، بل تحتاج إلى تعديل. فيديو الباس يضع "ما ولّده Kimodo كما هو" و"بعد التعديل" جنبًا إلى جنب:
الحركات الكبيرة التي ولّدها Kimodo (احتضان الباس، وتمايل الجسم، وانتقال اليد على الزند) طبيعية بالفعل، لكن الأصابع لا تضغط دائمًا على الوتر الصحيح في الموضع الصحيح. فقام في Unity بمحاذاة أطراف الأصابع مع مواضع الأوتار الصحيحة، وتثبيت القدمين، ثم أضاف تمايل الجسم.
وهذا بالضبط القيد الذي يذكره التوثيق الرسمي: Kimodo لا يرى الأجسام في المشهد. لا يعرف أين أوتار الباس، ولا على أي ارتفاع وُضعت الطبول، لذلك أي حركة تحتاج إلى "لمس شيء ما" لا بد أن تُعدَّل في النهاية بالبرمجة أو يدويًا.
حدود Kimodo
من التوثيق الرسمي والمثال السابق، هذه النقاط التي يجب أن تعرفها قبل الاستخدام:
- لا يلتزم دائمًا بالنص: تكتب NVIDIA نفسها أن الحركة المولّدة لا تطابق الوصف تمامًا دائمًا، وغالبًا تحتاج إلى التوليد عدة مرات ثم الاختيار.
- لا يرى المشهد: كم ارتفاع الكرسي، وأين الطاولة، وماذا تمسك اليد، كل هذا لا يعرفه. حركات مثل الجلوس والتقاط الأشياء والعزف على الآلات تحتاج في النهاية إلى تعديل.
- الهيكل العظمي يحتاج تحويلًا: الناتج بهيكل SOMA أو SMPL-X أو G1، ولتطبيقه على شخصيتك تحتاج إلى إعادة الاستهداف أولًا.
- العائق هو البطاقة الرسومية: التشغيل المحلي يحتاج بطاقة NVIDIA، وإن لم تكن لديك فعليك بالسحابة.
كيف سأستخدم Kimodo
الصفحة الرئيسية لموقعي قاعدة على القمر، يستطيع بطلها Terry أن يتجول فيها، ويجلس على كرسي الاستوديو، ويستلقي على الأريكة ويغفو، ويلتقط جهاز الألعاب المحمول من على المكتب ليلعب لعبة الثعبان. كل هذه الحركات من حزم حركات جاهزة؛ الجلوس والاستلقاء موجودان، لكن حركة مثل "خفض الرأس واللعب بجهاز محمول في اليدين" غير موجودة، فحاليًا لا أستطيع إلا أن أجعله يمسك الجهاز أمام صدره وهو جالس. وكذلك لعبة RPG التي أصممها: القصة تحتاج حركات أكثر بكثير مما في حزم الحركات.
هذا النوع بالضبط هو ما يناسب Kimodo: حركات "غير موجودة في الحزم العامة، ولا أريد ضبطها بنفسي". سأولّدها أولًا في السحابة، وأصدّرها بصيغة FBX لـMixamo، ثم أعيد استهدافها إلى هيكل الشخصية نفسها؛ والمواضع التي تحتاج إلى لمس الأشياء (اليد التي تمسك الجهاز المحمول، وارتفاع الجلوس على الأريكة) سأعدّلها داخل اللعبة على طريقة ShadeLurk.
الخلاصة: الذكاء الاصطناعي يكمل الحركة، والإنسان يتولى لحظة "لمس الأشياء"
النموذج على Tripo AI، والحركة على Kimodo؛ أكبر عقبتين أمام من يصنع لعبة ثلاثية الأبعاد وحده صار للذكاء الاصطناعي دور في تجاوزهما. لكن مثال ShadeLurk يوضح أيضًا أن تحريك الشخصيات بالذكاء الاصطناعي يتكفل بأن تكون الحركة "صحيحة تقريبًا"، أما ما يجعل اللاعب يشعر بأن "الشخصية تعزف الطبول فعلًا" فهو تصحيح السنتيمترات الأخيرة. وهذا الجزء ما زال على الإنسان أن يقرره ويقيسه.
هل جرّبت أنت أيضًا توليد حركات الشخصيات بالذكاء الاصطناعي؟ يمكنك ترك تعليق مباشرة على منشوراتي في Threads أو X لنتحدث.